
Proiectarea și cercetarea unui nou tip de senzor de forță cu șase axe de înaltă precizie
2025-03-01
Senzorii de forță tradiționali cu o singură axă nu mai pot satisface nevoile producției și tehnologiei moderne. Senzorii de forță cu șase axe atrag din ce în ce mai mult atenția multor cercetători. Senzorii de forță cu șase axe pot măsura forțele și cuplurile în șase direcții în același timp și sunt utilizați pe scară largă în mașini, brațe robot, aerospațială, biomedicină și alte domenii. Cu toate acestea, senzorii de forță cu șase axe studiați în prezent au în general multe probleme. Senzorii de înaltă precizie și de înaltă sensibilitate sunt necesari urgent pentru cercetări ulterioare. Această lucrare combină analiza teoretică, simularea cu elemente finite și experimentele de simulare și optimizează structura senzorului pe baza cercetărilor existente. Este propus un nou tip de senzor de forță cu șase axe de înaltă precizie. Principalele conținuturi ale cercetării includ:
1. După o analiză aprofundată a diferitelor performanțe ale senzorului și explorarea legii modificărilor performanței senzorului cu parametrii geometrici ai senzorului. Este propus un nou tip de structură de senzor de forță cu șase axe tip fascicul compozit. Senzorul are o structură simplă, o deformare evidentă și o operare ușoară a poziției patch-ului. Testul ortogonal și metodele de simulare cu elemente finite sunt utilizate pentru a determina parametrii de dimensiune ai senzorului.
2. Utilizați software-ul de analiză abaqus pentru a construi modelul senzorului și efectuați analize statice și dinamice pe senzor. Se obțin distribuția tensiunii senzorului sub forța externă și frecvența naturală a primelor șase ordine ale senzorului. Rezultatele arată că senzorul are o liniaritate bună.
3. Pe baza principiului de bază al cupei de supratensiune Whits, determinați configurația senzorului de forță cu șase dimensiuni. Pe baza rezultatelor analizei metodei elementelor finite, determinați zona de deformare a corpului elastic, combinați scara structurii senzorului și efectuați un aspect rezonabil pe acesta. Și creșteți producția în mod corespunzător și reduceți problema de cuplare interdimensională a senzorului de forță cu șase dimensiuni de pe plasture.
4. Dezvoltați un dispozitiv special de calibrare pentru senzor. În funcție de structura și forma senzorului, proiectați un set de dispozitive speciale de calibrare a senzorului. Conform rezultatelor experimentului de simulare, senzorul este decuplat. Utilizați metoda pătratului și metoda rețelei neuronale BP pentru a calcula relația dintre ele și a finaliza studiul de calibrare a senzorului. Studiul arată că metoda rețelei neuronale BP are un efect de decuplare mai bun.
RELATED NEWS
-
Precizie în spații mici: Changzhou Right Measurement dezvăluie noi celule de sarcină miniaturale de înaltă performanță pentru compresie și tensiune
Precizie în spații mici: Changzhou Right Measurement dezvăluie noi celule de sarcină miniaturale de înaltă performanță pentru compresie și tensiune
-
Changzhou Right Measurement lansează o nouă celulă de sarcină tip burduf: soluția supremă pentru medii igienice și dure
CHANGZHOU, CHINA – Changzhou Right Measurement And Control System CO., LTD., un inovator de top în tehnologia de cântărire industrială, este mândru să anunțe lansarea oficială a celei mai recente celule de sarcină cu burduf. Proiectat pentru precizie și construit pentru a rezista celor mai exigente linii de producție din lume, acest nou produs este setat să redefinească fiabilitatea în sectoarele alimentare, farmaceutice și de ambalare.
-
Poate fi folosit un senzor de forță pe coloană pentru monitorizarea sănătății structurale
Monitorizarea sănătății structurale (SHM) a devenit din ce în ce mai importantă în ingineria modernă, pe măsură ce sistemele de infrastructură devin mai mari, mai complexe și mai solicitante în ceea ce privește siguranța și fiabilitatea. Podurile, clădirile, cadrele industriale și mașinile grele se bazează pe informații precise despre încărcare pentru a detecta semnele timpurii de deteriorare sau oboseală. În acest context, senzorii de forță pe coloană câștigă atenția ca soluție practică pentru monitorizarea structurală pe termen lung. Dar poate un senzor de forță a coloanei să fie cu adevărat utilizat pentru monitorizarea sănătății structurale? Răspunsul este da, atunci când este aplicat corect.
-
Cum să calibrați un senzor de forță de compresie pe coloană în câmp
Senzorii de forță de compresie pe coloană sunt utilizați pe scară largă în aplicații industriale grele, cum ar fi mașinile de presare, testarea structurală, monitorizarea sarcinii și sistemele de cântărire. Calibrarea pe teren este esențială pentru a asigura măsurarea precisă a forței, în special după instalare, întreținere sau operare pe termen lung. Spre deosebire de calibrarea de laborator, calibrarea pe teren trebuie să țină cont de condițiile reale de funcționare minimizând în același timp timpul de nefuncționare. Acest articol explică modul de calibrare a unui senzor de forță de compresie a coloanei pe teren folosind metode practice și fiabile.
-
Depanare obișnuită pentru erorile de comunicare ale modulului de cântărire
Modulele de cântărire sunt componente esențiale în sistemele de cântărire industriale moderne, permițând transmiterea precisă a datelor între celulele de sarcină, cutiile de joncțiune și sistemele de control. În aplicații precum silozuri, rezervoare, transportoare și cântare cu platformă, comunicarea stabilă este esențială pentru măsurarea fiabilă a greutății și controlul procesului. Cu toate acestea, erorile de comunicare pot apărea din cauza unei varietăți de factori mecanici, electrici și de mediu. Înțelegerea problemelor obișnuite și a modului de depanare a acestora ajută la minimizarea timpului de nefuncționare și la menținerea preciziei sistemului.
-

Cum să calibrați un sistem de cântărire industrial cu mai multe module
Sistemele de cântărire industriale cu mai multe module sunt utilizate pe scară largă în silozuri, rezervoare, buncăre, cântare transportoare și platforme grele unde mai multe celule de sarcină lucrează împreună pentru a măsura greutatea cu precizie. Calibrarea corectă este esențială pentru a asigura citiri consecvente, conformitatea cu reglementările și controlul fiabil al procesului. Acest articol explică modul de calibrare a unui sistem de cântărire industrial cu mai multe module, subliniind cele mai bune practici care ajută la menținerea preciziei și performanței pe termen lung.
-
Ce determină un senzor de forță a flanșei să dea citiri instabile
Senzorii de forță cu flanșă sunt utilizați pe scară largă în aplicațiile industriale pentru a măsura forța de strângere, compresia și preîncărcarea în îmbinările cu șuruburi, conexiunile cu flanșe și ansamblurile mecanice. Capacitatea lor de a oferi feedback în timp real este esențială pentru asigurarea siguranței, performanței și fiabilității. Cu toate acestea, în practică, utilizatorii se confruntă uneori cu citiri instabile sau fluctuante, ceea ce poate compromite acuratețea sistemului și eficiența operațională. Înțelegerea cauzelor comune ale citirilor instabile poate ajuta inginerii și tehnicienii să mențină măsurarea precisă a forței.
-
Cum se instalează un senzor de forță de compresie a flanșei pe o îmbinare cu șuruburi
Senzorii de forță de compresie a flanșei sunt utilizați pe scară largă pentru a măsura forța de strângere și preîncărcarea în îmbinările cu șuruburi în industrii precum inginerie mecanică, energie, auto și automatizare industrială. Instalarea corectă este esențială pentru a asigura măsurarea precisă a forței, stabilitatea pe termen lung și date fiabile. Acest ghid explică cum să instalați corect un senzor de forță de compresie a flanșei pe o îmbinare cu șuruburi, cu pași practici și cele mai bune practici potrivite pentru ingineri și utilizatori tehnici.
-
Cum să selectați o celulă de sarcină cu un singur punct pentru o scară de banc
Cântarele de bancă, cunoscute și sub denumirea de cântare de masă sau platformă, sunt utilizate pe scară largă în retail, laboratoare, depozite și medii industriale ușoare. În centrul acestor sisteme de cântărire se află celula de sarcină cu un singur punct, un senzor special conceput pentru a furniza măsurători precise chiar și atunci când sarcinile sunt plasate decentrat. Selectarea celulei de sarcină cu un singur punct potrivită pentru o cântar de banc este esențială pentru a obține acuratețea, fiabilitatea și conformitatea pe termen lung cu cerințele aplicației.
-
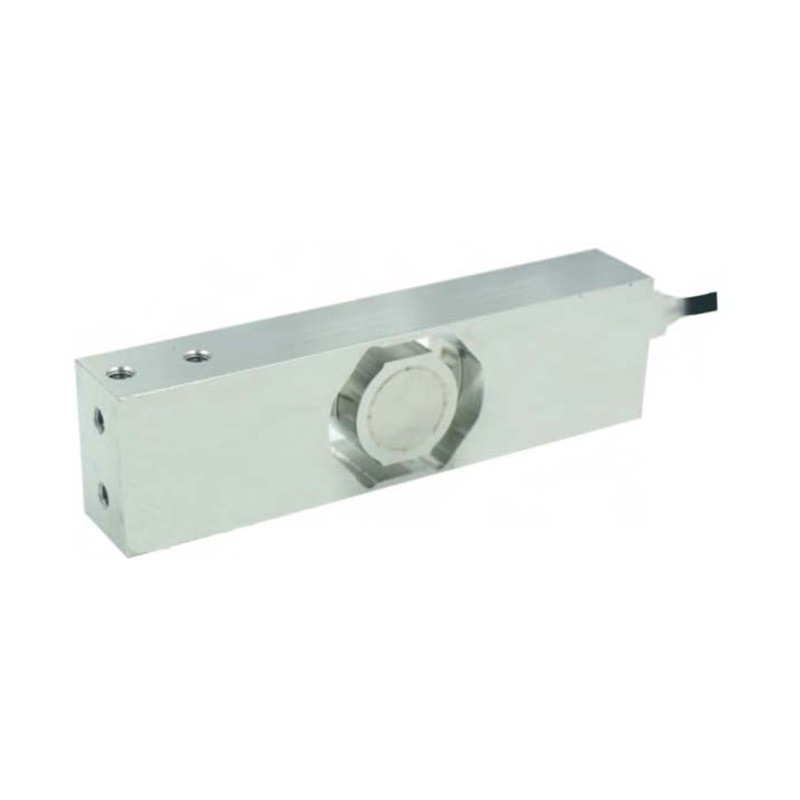
Care este principiul de funcționare al unei celule de sarcină cu un singur punct
Celulele de sarcină cu un singur punct sunt printre cei mai des utilizați senzori de cântărire în sistemele moderne de măsurare. Se găsesc pe scară largă în cântare electronice de vânzare cu amănuntul, cântare de banc, echipamente medicale și platforme de cântărire industriale ușoare. Pentru începătorii sau utilizatorii care doresc o înțelegere tehnică clară, învățarea modului în care funcționează o celulă de sarcină cu un singur punct oferă o bază solidă pentru înțelegerea tehnologiei de măsurare a sarcinii.
-
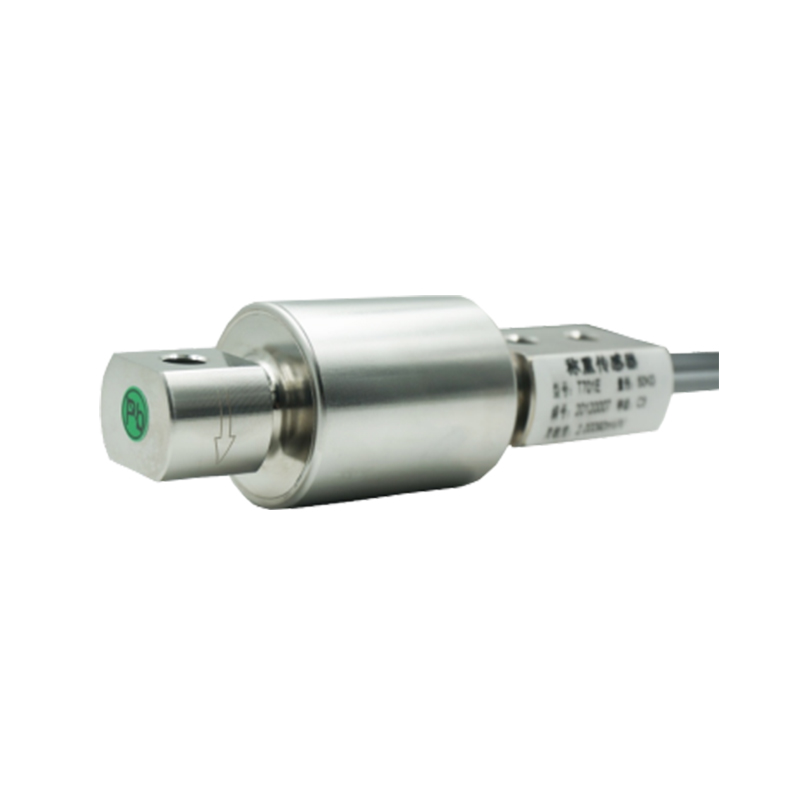
Ce factori afectează acuratețea unei celule de sarcină de sub presiune
Celulele de sarcină cu burduf sunt utilizate pe scară largă în sistemele industriale de cântărire, în special în aplicații precum rezervoare, silozuri, buncăre și procese de dozare. Structura lor compactă și capacitatea de a gestiona sarcinile de compresie le fac o alegere populară în industria de producție, procesare chimică și alimentară. Cu toate acestea, obținerea unor măsurători fiabile și precise depinde de mai mulți factori. Înțelegerea a ceea ce afectează acuratețea unei celule de sarcină de mai jos este esențială pentru proiectanții de sisteme, inginerii și operatorii care doresc rezultate de cântărire consistente.
-
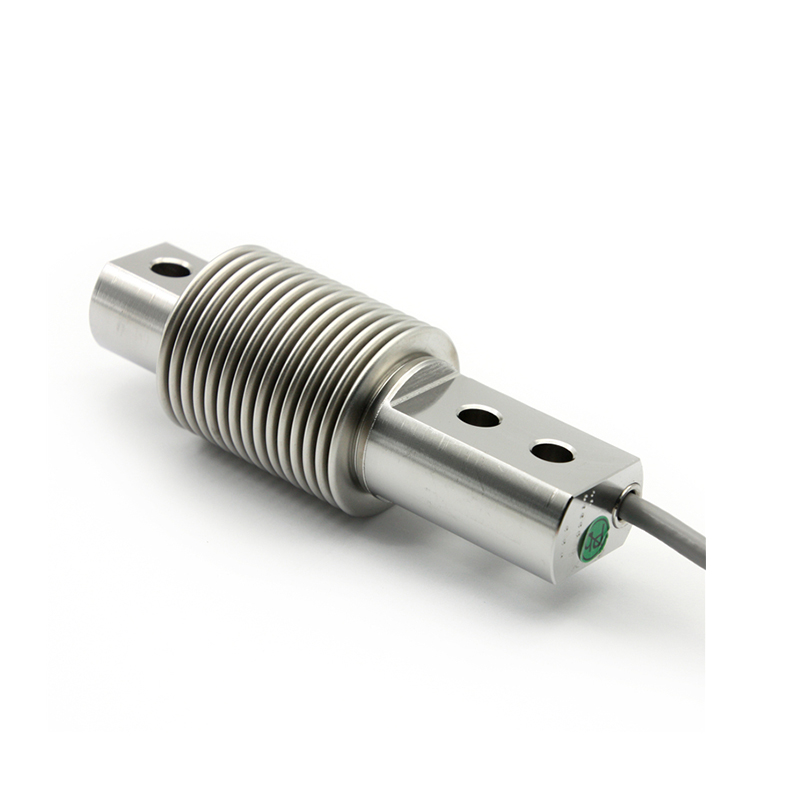
Cum să montați corect o celulă de sarcină de tip burduf
Celulele de sarcină de tip burduf sunt utilizate pe scară largă în aplicații industriale de cântărire, cum ar fi rezervoare, buncăre, silozuri și sisteme de dozare. Cunoscute pentru precizia lor ridicată și capacitatea de a compensa nealinierea, aceste celule de sarcină necesită încă o instalare corectă pentru a oferi performanțe fiabile și pe termen lung. Înțelegerea modului de montare corect a unei celule de sarcină de tip burduf este esențială pentru realizarea unei măsurători precise și pentru protejarea senzorului de deteriorare.
-

Ce este un senzor de forță pe 6 axe
Pe măsură ce automatizarea, robotica și producția inteligentă continuă să avanseze, măsurarea precisă a forței și a cuplului a devenit din ce în ce mai importantă. Printre cele mai avansate tehnologii de detectare se numără senzorul de forță pe 6 axe, un dispozitiv conceput pentru a măsura interacțiuni mecanice complexe în mai multe direcții. Înțelegerea ce este un senzor de forță pe 6 axe și cum funcționează îi ajută pe inginerii și integratorii de sistem să îmbunătățească precizia, siguranța și performanța în aplicațiile moderne.
-
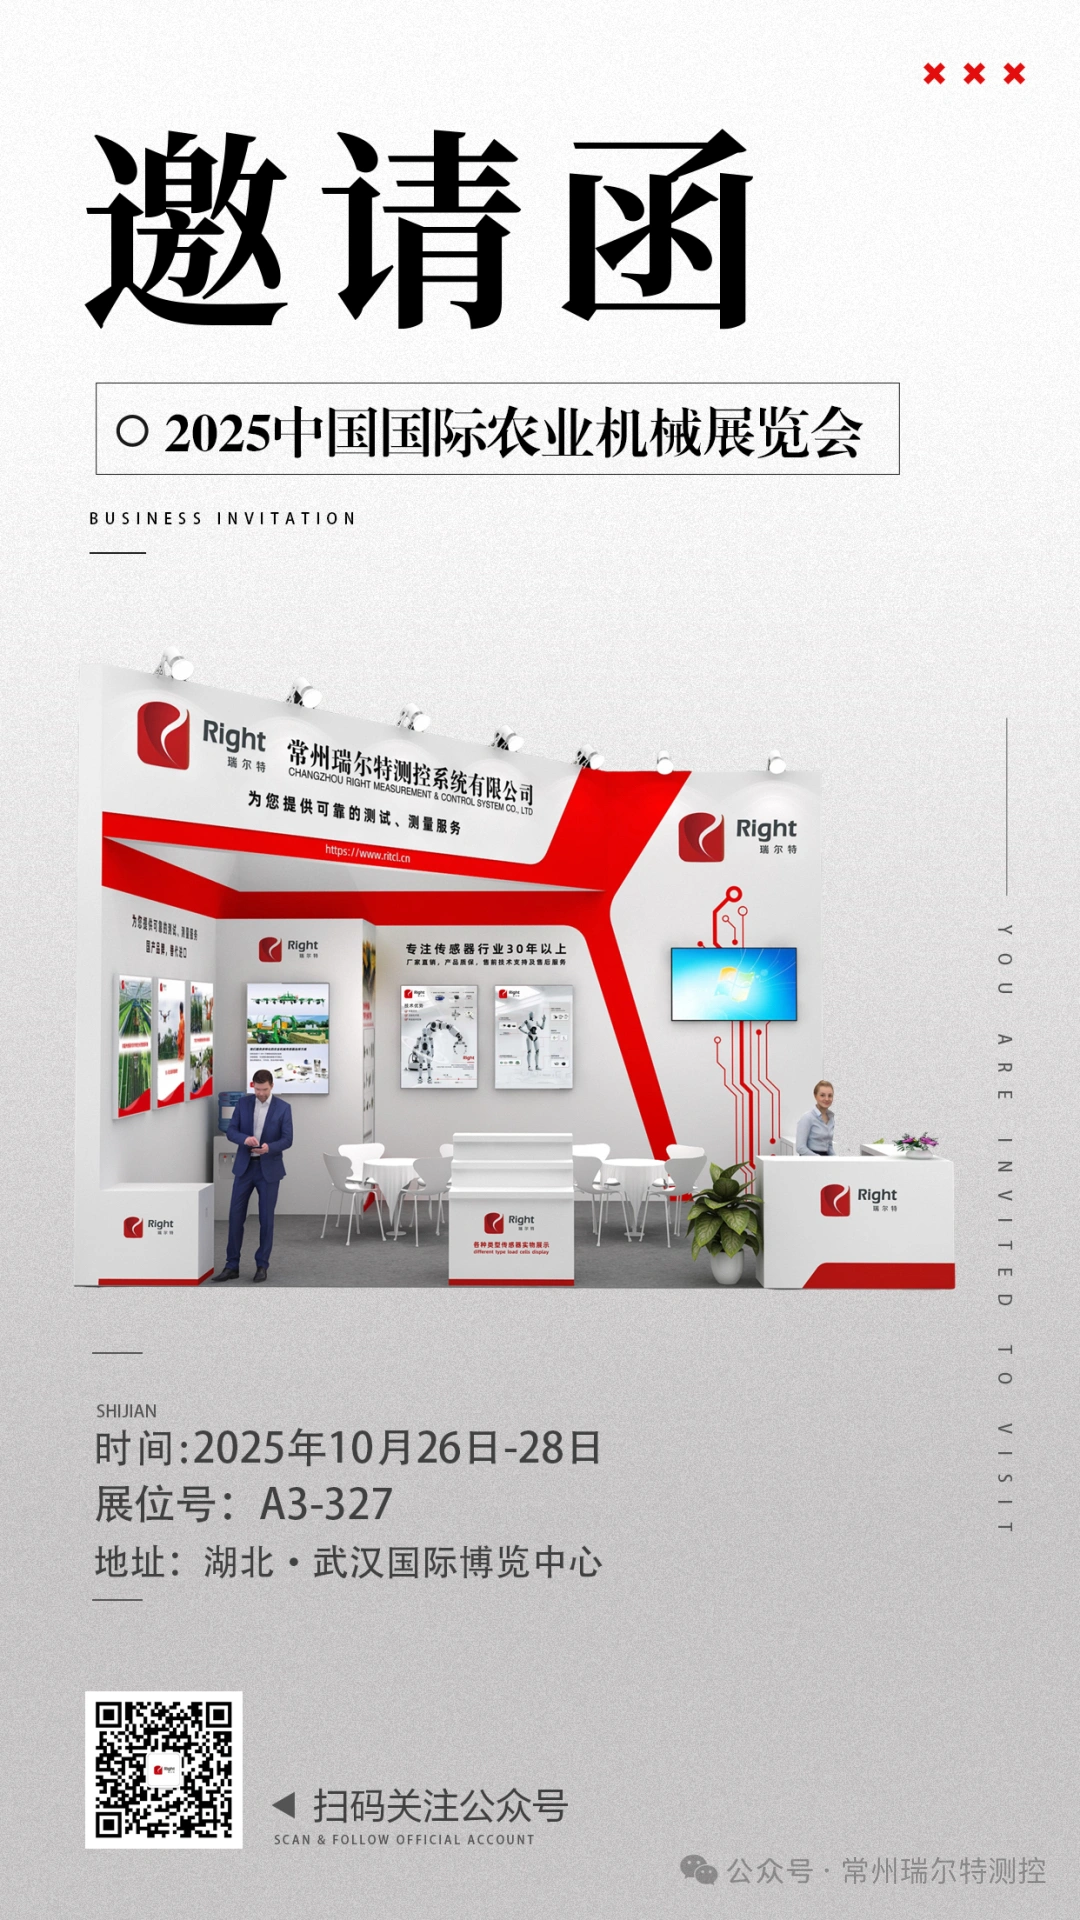
Se apropie cel mai important eveniment de mașini agricole din Asia, iar Changzhou Right își va prezenta tehnologiile de bază.
O toamnă de aur în Jingchu promite rezultate fructuoase! Expoziția Internațională de Mașini Agricole din China din 2025 (Expoziția de Mașini Agricole de la Wuhan) se va deschide la Centrul Internațional de Expoziții din Wuhan în perioada 26-28 octombrie.
-
Invitație | Right Technology vă invită sincer să participați la Conferința internațională IEEE/RSJ 2025 privind roboții și sistemele inteligente.
În perioada 19-25 octombrie, la Centrul Internațional de Expoziții Hangzhou va avea loc Conferința Internațională IEEE/RSJ 2025 privind roboții și sistemele inteligente (IROS 2025), una dintre cele două conferințe internaționale de top din lume în domeniul roboticii.
-
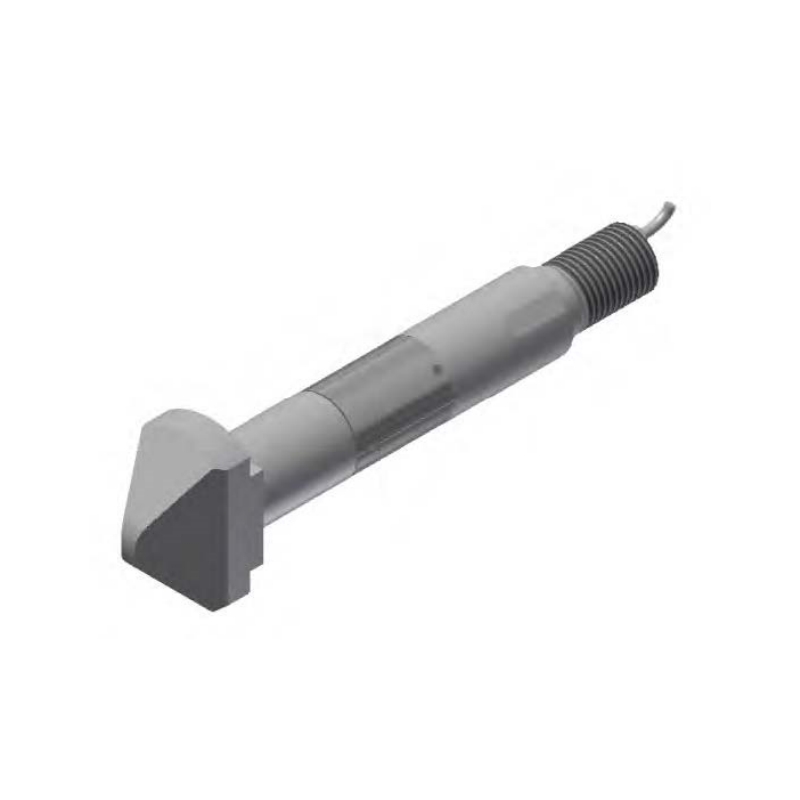
SISTEMUL CORECT DE MĂSURARE ȘI CONTROL lansează celula de sarcină avansată personalizată cu pin pentru aplicații de precizie
În lumea industrială de astăzi, care avansează rapid, nevoia de soluții precise și fiabile de măsurare a forței este mai mare ca niciodată. Recunoscând această cerere, SISTEMUL DE MĂSURARE ȘI CONTROL CORRECT a introdus cea mai recentă inovație: celula de sarcină cu pin personalizat, concepută pentru a oferi precizie, durabilitate și adaptabilitate excepționale în mai multe industrii.
-
Un amplificator mărește sunetul
În lumea tehnologiei audio, puține întrebări sunt la fel de frecvente precum: Un amplificator crește sunetul? Răspunsul simplu este da, dar nu în modul în care cred mulți oameni. Un amplificator nu creează direct sunet. În schimb, întărește semnalele electrice slabe, astfel încât difuzoarele să le poată transforma într-un sunet mai puternic și mai clar. Fără un amplificator, multe sisteme de sunet nu ar putea produce sunetul puternic și de înaltă calitate pe care îl experimentăm în muzică, filme și dispozitive de comunicare.
-
Care sunt cele trei tipuri de amplificatoare?
În domeniul electronicii și al ingineriei audio, amplificatoarele joacă un rol central în îmbunătățirea semnalelor slabe și pentru a le face suficient de puternice pentru utilizare practică. De la sisteme muzicale la dispozitive de comunicare, amplificatoarele sunt peste tot. Cu toate acestea, nu toate amplificatoarele sunt la fel. De fapt, acestea sunt în general clasificate în trei tipuri principale, fiecare având un scop specific: amplificatoare de tensiune, amplificatoare de curent și amplificatoare de putere.
-
Este un amplificator doar un difuzor?
În lumea tehnologiei audio, apare adesea o concepție greșită comună: mulți oameni cred că un amplificator este același cu un difuzor. Deși ambele sunt părți esențiale ale oricărui sistem de sunet, ele îndeplinesc funcții foarte diferite. Înțelegerea distincției este cheia pentru a aprecia modul în care muzica, vocea și semnalele sunt transformate în sunete puternice pe care le auzim în fiecare zi.
-
Aplicațiile versatile ale amplificatoarelor în industriile moderne
În era dezvoltării tehnologice rapide, amplificatoarele au devenit componente indispensabile în nenumărate aplicații. De la electronice de larg consum la sisteme industriale avansate, amplificatoarele servesc ca dispozitive critice care transformă semnalele slabe în ieșiri mai puternice și utilizabile. Capacitatea lor de a îmbunătăți performanța, de a îmbunătăți calitatea sunetului și de a menține integritatea semnalului le face una dintre cele mai utilizate componente electronice atât în viața de zi cu zi, cât și în industriile specializate.
-
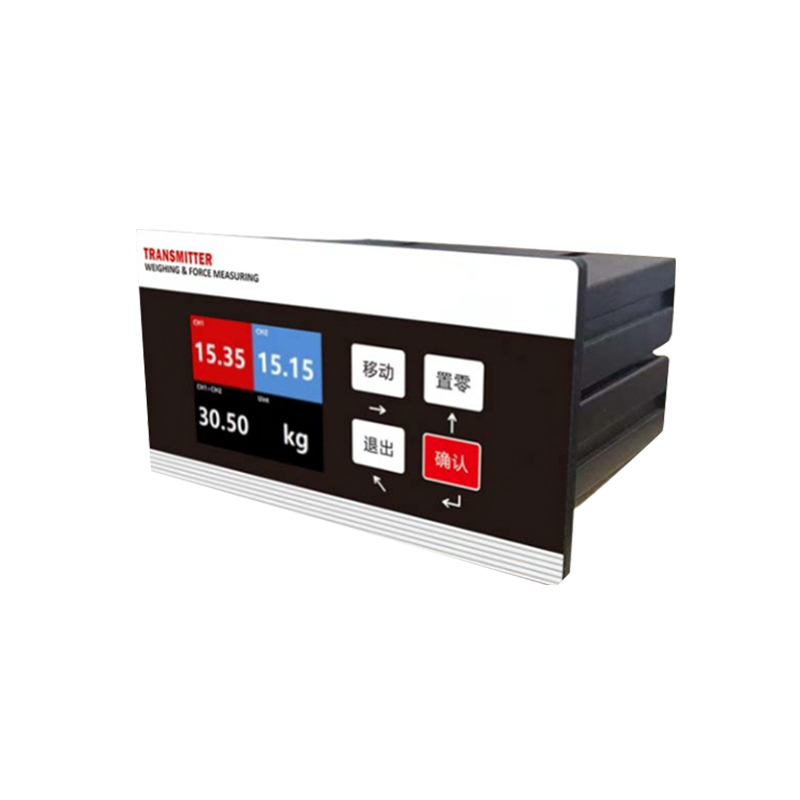
Aplicațiile în expansiune ale indicatorilor digitali în industriile moderne
În peisajul industrial de astăzi în dezvoltare rapidă, precizia și acuratețea au devenit mai importante ca niciodată. Un instrument care joacă un rol vital în asigurarea fiabilității măsurătorilor este indicatorul digital. Acest instrument de măsurare avansat, cunoscut și sub numele de cadran digital, a găsit aplicații largi în producție, inginerie mecanică, inspecție de calitate și cercetare, făcându-l un dispozitiv indispensabil pentru industriile moderne.
-
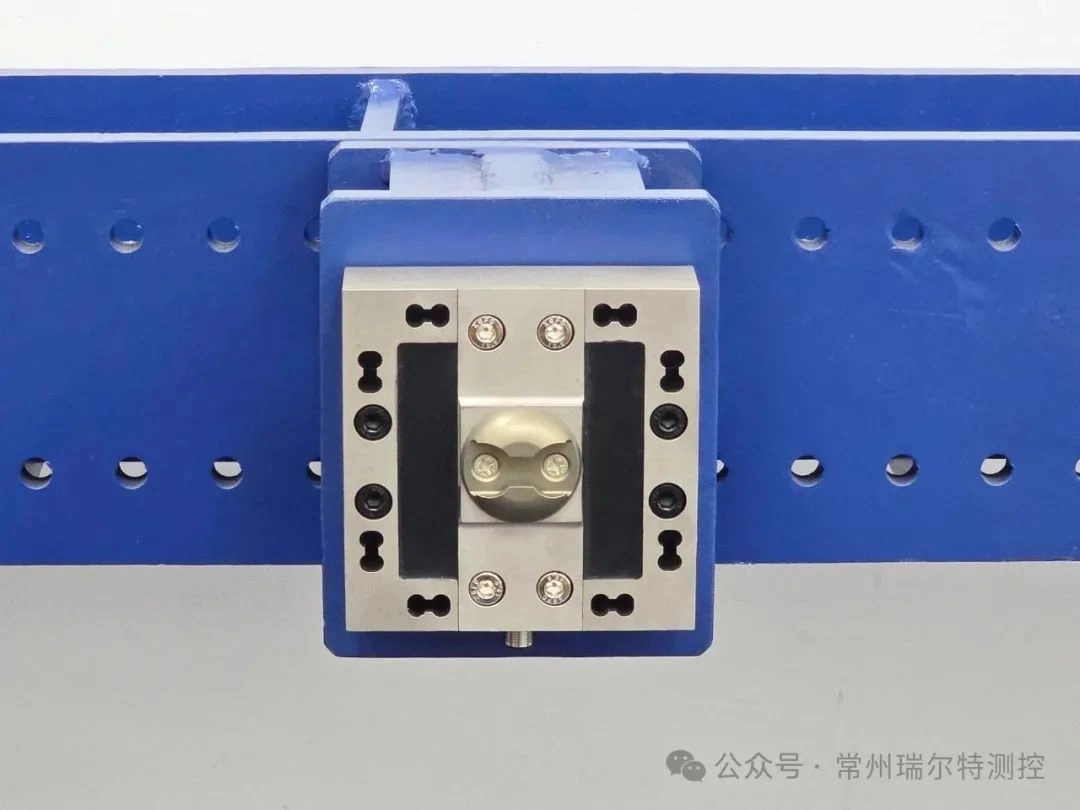
Aplicații industriale | Aplicarea sistemului Right de monitorizare a forței 3D de înaltă precizie cu 48 de canale în sistemele de achiziție a forței 3D a rețelei de marfă a aeronavei
La 10.000 de metri, plasele de marfă suportă nu numai greutatea încărcăturii, ci și provocările severe ale impactului turbulent și forțelor centrifuge rapide. Atunci când un avion de marfă zboară prin altitudini mari, plasa de marfă nu numai că rezistă la greutatea a 20 de tone de marfă, dar se confruntă și cu impact tridimensional și rupere.
-
Detectare de precizie și conducere inteligentă | Changzhou Right strălucește cu soluții inovatoare de detectare la AHTE 2025
În perioada 9-11 iulie 2025, a 18-a Expoziție internațională de asamblare industrială și tehnologie de transmisie de la Shanghai (AHTE 2025), care a atras multă atenție în domeniul automatizării industriale globale și a asamblarii inteligente, a avut loc cu succes la Noul Centru Internațional de Expoziții din Shanghai.
-
Recenzia expoziției | Changzhou Right a apărut cu succes la cea de-a 30-a expoziție ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo și a participat la evenimentul Asian Manufacturing
Recenzia expoziției | Changzhou Right a apărut cu succes la cea de-a 30-a expoziție ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo și a participat la evenimentul Asian Manufacturing
-
Recenzia expoziției | Changzhou Right strălucește la cea de-a 17-a expoziție internațională de tehnologie și echipamente feroviare moderne din China, inovează tehnologia senzorilor și escortează viitorul siguranței și inteligenței feroviare
Beijing, 8 iulie 2025 —— Cea de-a 17-a Expoziție Internațională de Tehnologie și Echipamente Feroviare Moderne din China (MODERN RAILWAYS), cel mai mare și cel mai influent eveniment internațional al industriei feroviare din Asia, a fost inaugurată la Centrul Național de Convenții China din Beijing.
-
Dând putere percepției precise, Changzhou Right se unește cu Jiangsu Embodied Intelligent Robot Industry Alliance pentru a lansa împreună o nouă eră a AI+Roboților!
Dând putere percepției precise, Changzhou Right se unește cu Jiangsu Embodied Intelligent Robot Industry Alliance pentru a lansa împreună o nouă eră a AI+Roboților!
-

A 29-A EXHIBIȚIE INTERNAȚIONALĂ DE MAȘINI-UNELE, PRELUCRAREA METALULUI ȘI TEHNOLOGIA AUTOMATIZĂRII
Vă invităm cu căldură la METALTECH & AUTOMEX din Malaezia
-
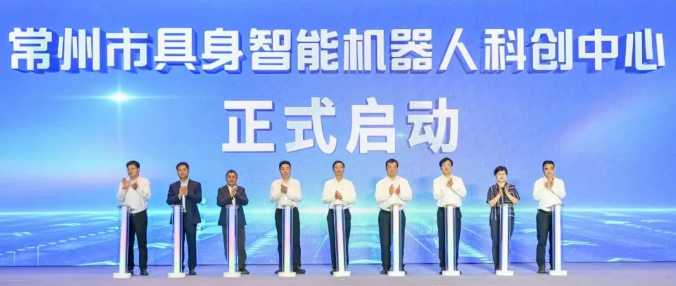
Centrul de inovare în știință și tehnologie cu roboți inteligenți încorporat Changzhou și proiectul Right Key s-au stabilit în Wuhan High-tech
Smart Manufacturing Changzhou, „Omul și Mașina” merg mână în mână. Pe 29 aprilie, a avut loc evenimentul special de andocare „1028 Robot”, „Sute de evenimente și mii de întreprinderi” de integrare și consolidare a lanțului industrial din Changzhou. Mulți experți autorizați în domeniul roboticii din întreaga țară și peste 300 de întreprinderi reprezentative din țară și din străinătate s-au adunat în Wuhan High-tech pentru a obține o perspectivă asupra tendințelor de dezvoltare, a lega resurse de înaltă calitate, a promova inovația tehnologică, a împărtăși noi oportunități pentru inteligența întruchipată și a lucra împreună pentru un nou viitor de integrare digitală și reală.
-
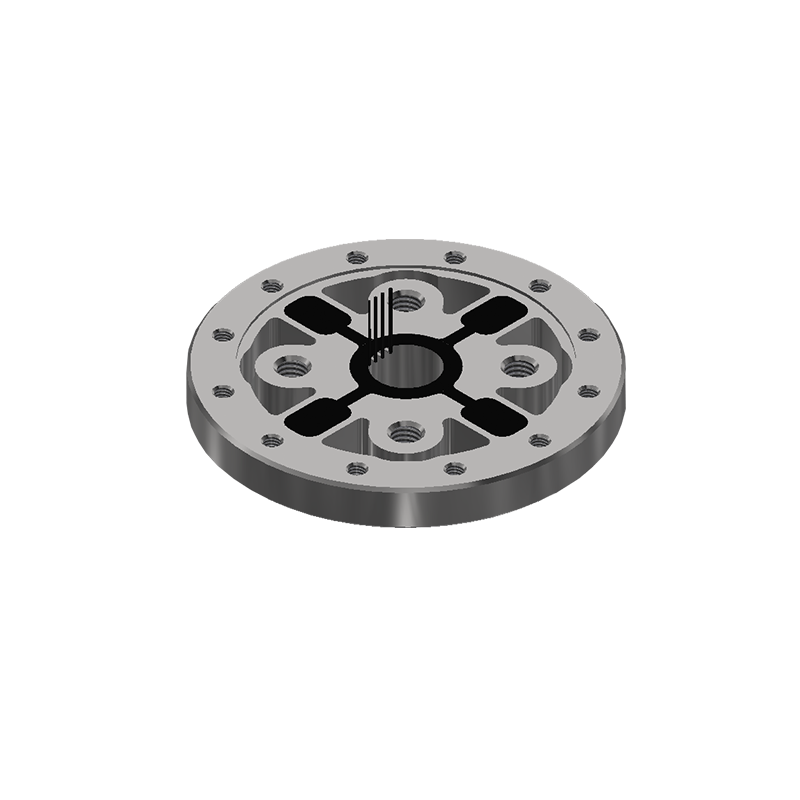
Explorarea aplicațiilor senzorilor de cuplu pentru articulații robotizate în automatizarea modernă
Pe măsură ce tehnologia robotică continuă să avanseze, precizia și capacitatea de răspuns devin din ce în ce mai vitale. O componentă care joacă un rol crucial în această evoluție este senzorul de cuplu al articulației robotului - un dispozitiv care măsoară cuplul sau forța de rotație la articulația unui robot. Acești senzori sunt esențiali pentru îmbunătățirea performanței, siguranței și eficienței sistemelor robotizate moderne.
-
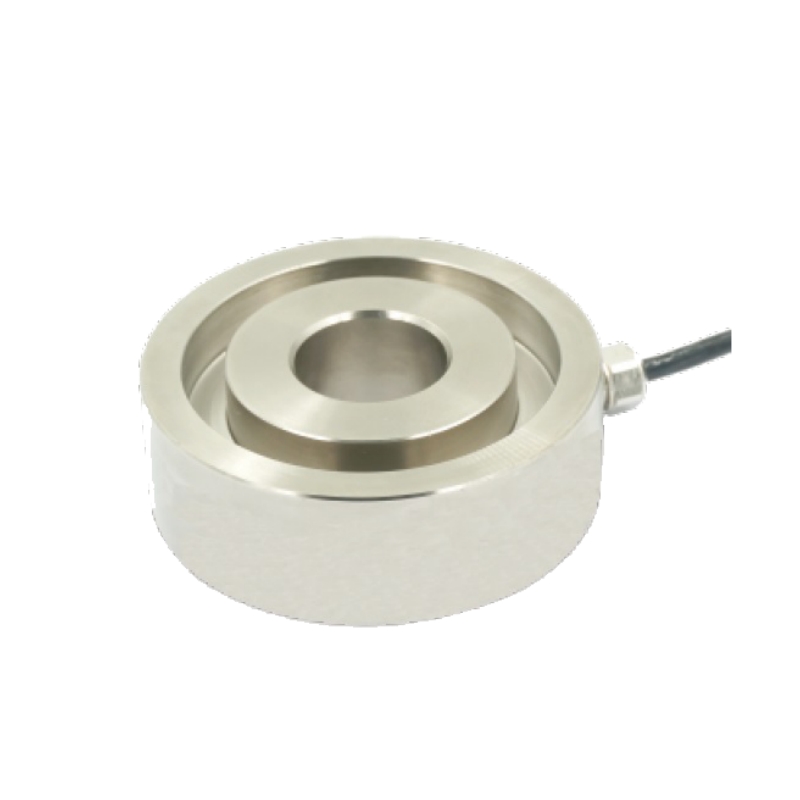
Ce detectează un senzor de forță? Înțelegerea rolului său în tehnologia modernă
În lumea de astăzi din ce în ce mai automatizată și condusă de precizie, senzorii de forță joacă un rol vital într-o gamă largă de industrii. Dar ce detectează exact un senzor de forță și de ce este o componentă atât de critică în mașinile și dispozitivele moderne?
-
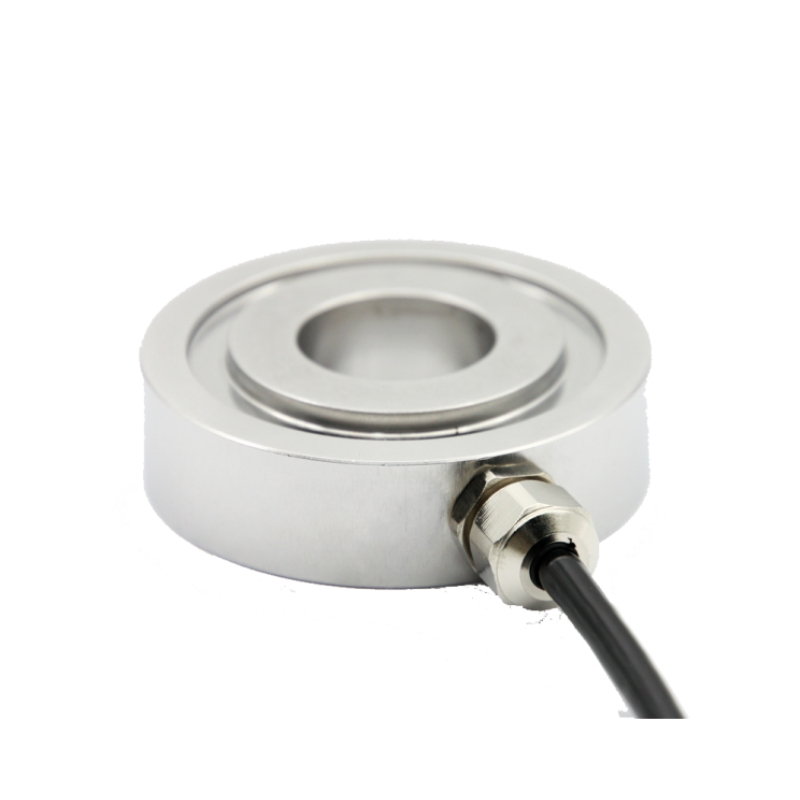
Ce este un senzor de forță de tip inel?
În domeniul automatizării industriale, al roboticii și al ingineriei de precizie, măsurarea precisă a forței este esențială. Dintre diferitele tehnologii de detectare a forței, senzorul de forță de tip inel se remarcă prin structura sa compactă și sensibilitatea ridicată. Dar ce este exact un senzor de forță de tip inel și cum funcționează?
-
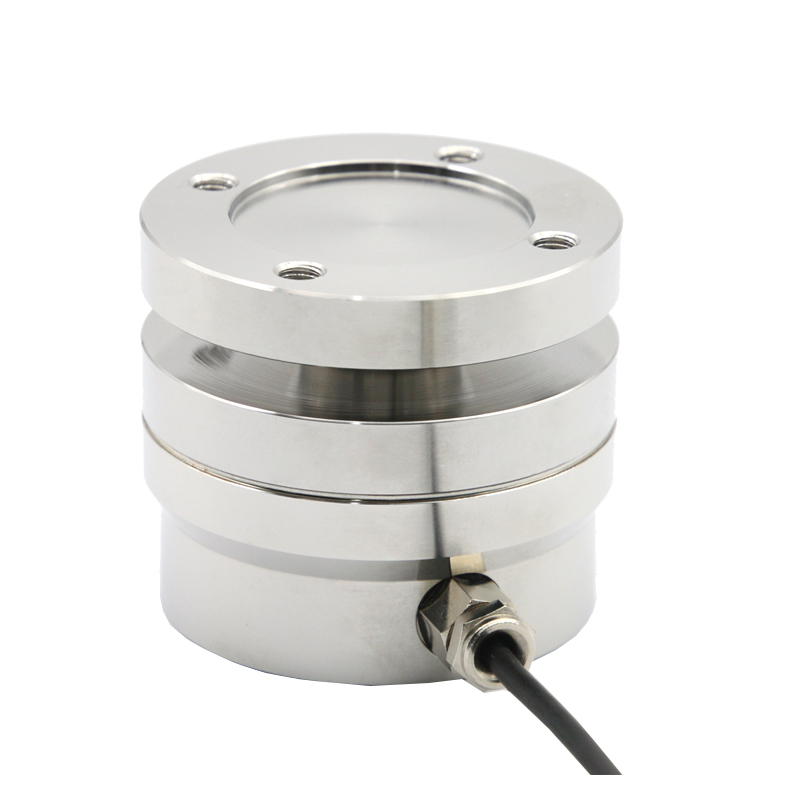
Care este diferența dintre un senzor de forță și un senzor de presiune
Pe măsură ce sistemele inteligente, robotica și automatizarea industrială devin mai sofisticate, senzorii au ocupat centrul atenției în ceea ce privește asigurarea preciziei, siguranței și eficienței. Printre cele mai frecvent utilizate tipuri sunt senzorii de forță și senzorii de presiune. În timp ce acești termeni sunt adesea folosiți interschimbabil, ei servesc funcții distincte și sunt proiectați pentru diferite scopuri de măsurare. Deci, ce anume îi diferențiază?
-

Senzor de forță pe 2 axe vs Senzor de forță pe 3 axe: care se potrivește cel mai bine aplicației dvs.?
În era producției inteligente, a roboticii și a testării de precizie, senzorii de forță joacă un rol vital în captarea datelor în timp real pentru control și analiză. Printre cele mai utilizate tipuri sunt senzorii de forță cu 2 și 3 axe. Dar prin ce diferă acestea și care dintre ele este cea mai bună alegere pentru aplicația dvs. specifică?
-
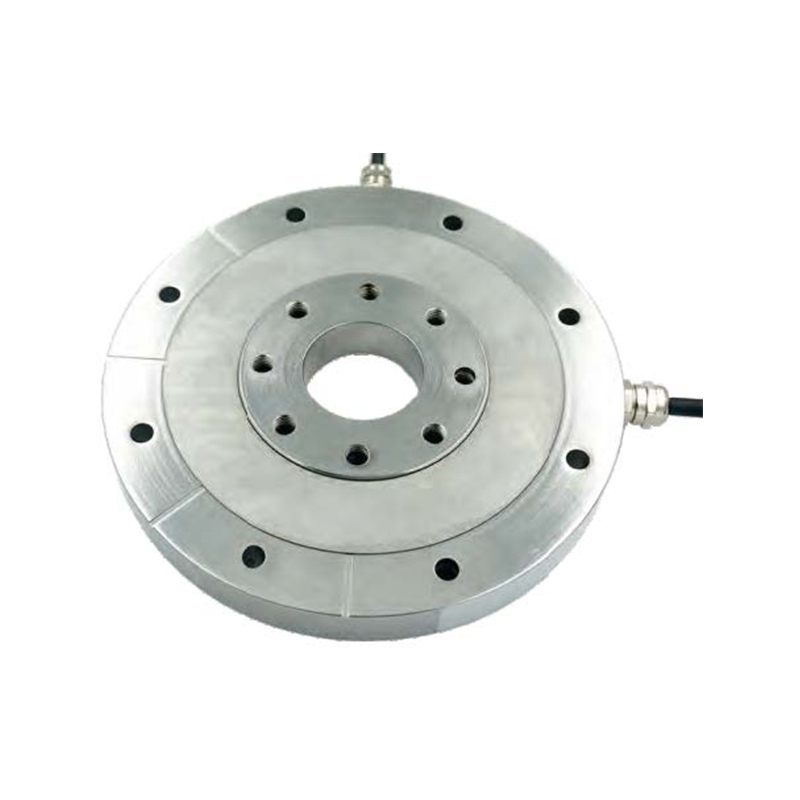
Cum funcționează un senzor de forță cu rază duală?
În mediile industriale și de inginerie de înaltă precizie de astăzi, măsurarea precisă a forței este esențială. Unul dintre cele mai versatile instrumente dezvoltate pentru a răspunde acestei nevoi este senzorul de forță cu gamă duală. Dar cum funcționează exact acest senzor avansat și de ce este din ce în ce mai preferat în aplicațiile din robotică, dispozitive medicale și sisteme automate de testare?
-
Cum să alegi un senzor de presiune de tensiune?
Atunci când alegeți un senzor de presiune de tensiune, trebuie mai întâi să determinați ce forță este măsurată. Senzorii de forță sunt împărțiți în forță mecanică și forță pneumatică (hidraulică).
-
Principiul de funcționare al senzorului de presiune
Senzorul de presiune primește de fapt din ce în ce mai multă atenție datorită structurii sale simple, liniarității și stabilității excelente și preciziei ridicate de ieșire.
-
Împărtășirea cunoștințelor despre senzorii de cuplu
Senzorul de cuplu poate fi împărțit în prezent în două tipuri: cu contact și fără contact. Senzorul de cuplu fără contact se mai numește și senzor de cuplu variabil de alunecare.
-
Ce este un senzor de forță? Care sunt tipurile sale?
Forța este cauza directă a modificării mișcării materiei. Senzorii de forță pot detecta cantități mecanice cum ar fi tensiunea, tracțiunea, presiunea, greutatea, cuplul, stresul intern și deformarea.


